Zenmuse L3 เลือกโหมดกล้อง RGB 100MP หรือ 25MP ได้ตามโจทย์ภาพสำรวจ การเลือกจำนวนพิกเซลสูงสุดโดยไม่กำหนด GSD และงานส่งมอบอาจเพิ่มไฟล์ให้ทีมโดยไม่ช่วยสิ่งที่ต้องตรวจ ส่วนการเลือกไฟล์เล็กกว่าเพียงเพราะส่งง่ายก็อาจไม่พอสำหรับรายละเอียดภาพที่ผู้รับต้องใช้
หน้า Zenmuse L3 และการขอชุดสำรวจจากร้าน ตรวจวันที่ 23 ตุลาคม 2569 ใช้การขอใบเสนอราคา ควรส่งเงื่อนไขงานและตัวอย่างไฟล์ที่ต้องการให้ทีมช่วยกำหนดชุดอากาศยาน หัวต่อ และขั้นตอนประมวลผล แทนการถามราคา Payload อย่างเดียว
เปรียบเทียบสองโหมดจากสิ่งที่ต้องส่ง
ประเด็น | 100MP: High Resolution | 25MP: High Sensitivity |
|---|---|---|
จุดเน้นตาม DJI | พิกเซลมากและรายละเอียดภาพละเอียดกว่า | พิกเซลสมมูลใหญ่ ความไวแสงและอัตราสัญญาณต่อสัญญาณรบกวนดีกว่า |
ขนาดข้อมูล | ใช้พื้นที่เก็บมากกว่า | ใช้พื้นที่เก็บน้อยกว่า |
เมื่อกำหนด GSD เท่ากัน | รองรับการวางความสูงมากกว่า | ต้องวางความสูงต่ำกว่า |
แนวทางความสูงใน FAQ | ผู้ผลิตแนะนำสำหรับงานเหนือ 150 ม. | ผู้ผลิตแนะนำงานที่หรือต่ำกว่า 150 ม. |
แนวทางความสูงของผู้ผลิตเป็นข้อมูลวางแผนทางเทคนิค ไม่ใช่สิทธิ์บินหรือคำสั่งให้บินตามความสูงนั้นในทุกพื้นที่ ความสูงที่ทำได้จริงยังต้องผ่านข้อกำหนดพื้นที่ อุปสรรค และแผนปฏิบัติการของทีม
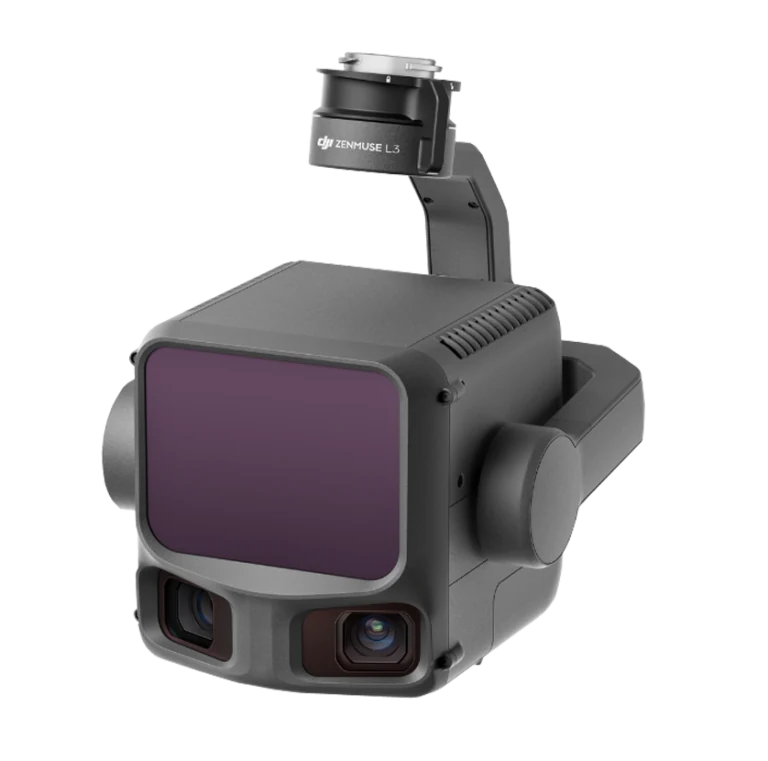
ภาพผลิตภัณฑ์ Zenmuse L3 สำหรับ Matrice 400 จากสื่อสินค้า ใช้ประกอบขั้นตอนเตรียมข้อมูล ไม่ใช่ผลทดสอบ PPK
เริ่มจาก GSD แล้วกลับมาดูความสูง
GSD อธิบายว่าหนึ่งพิกเซลแทนระยะบนพื้นเท่าใด หากผู้รับต้องอ่านรอยต่อหรือรายละเอียดบนภาพ ให้คุยว่าขนาดรายละเอียดขั้นต่ำที่ต้องเห็นคืออะไร แล้วให้ผู้วางแผนตรวจค่าในซอฟต์แวร์กับโหมดกล้อง ไม่ใช้คำว่า 100MP เป็นตัวแทนว่าพื้นที่ทุกจุดจะมีความละเอียดเท่ากัน
ในพื้นที่ลาดชัน ระยะกล้องถึงพื้นเปลี่ยนได้แม้ใช้ความสูงอ้างอิงจุดขึ้นบินเท่าเดิม จึงควรตรวจรูปตัดภูมิประเทศและความสูงจริงของแนวบิน หากใช้ Terrain Follow ให้ตรวจความสามารถและข้อจำกัดของอากาศยานกับ Payload ที่ติด ไม่ถอดค่าจากตัวอย่างต่างรุ่นมาใช้ทันที
แยกภาพ RGB, Liveview และ Point Cloud
DJI อธิบายว่ากล้อง RGB คู่ใช้การวัดแสงแบบให้น้ำหนักกลางภาพ หากซ้ายกับขวาเห็นแสงต่างกัน พรีวิวอาจมีความสว่างต่างกันได้ และเมื่อวัตถุอยู่ใกล้มาก ความต่างมุมมองอาจทำให้เห็นรอยต่อ คู่มือแนะนำให้มีระยะจาก L3 ถึงพื้นหรือวัตถุอย่างน้อย 20 ม. สำหรับประเด็นรอยต่อใน Liveview
อย่าใช้รอยต่อพรีวิวเพียงอย่างเดียวตัดสินคุณภาพงานทั้งหมด หรือเอาจำนวนพิกเซล RGB มาแทนความแม่นยำของ LiDAR ต้องตรวจผลหลังประมวลผลและจุดอ้างอิงด้วย ส่วนการเลือกวิธีสแกนอ่าน Linear, Star-Shaped และ Non-Repetitive ของ L3 แยกจากการเลือก 100MP/25MP
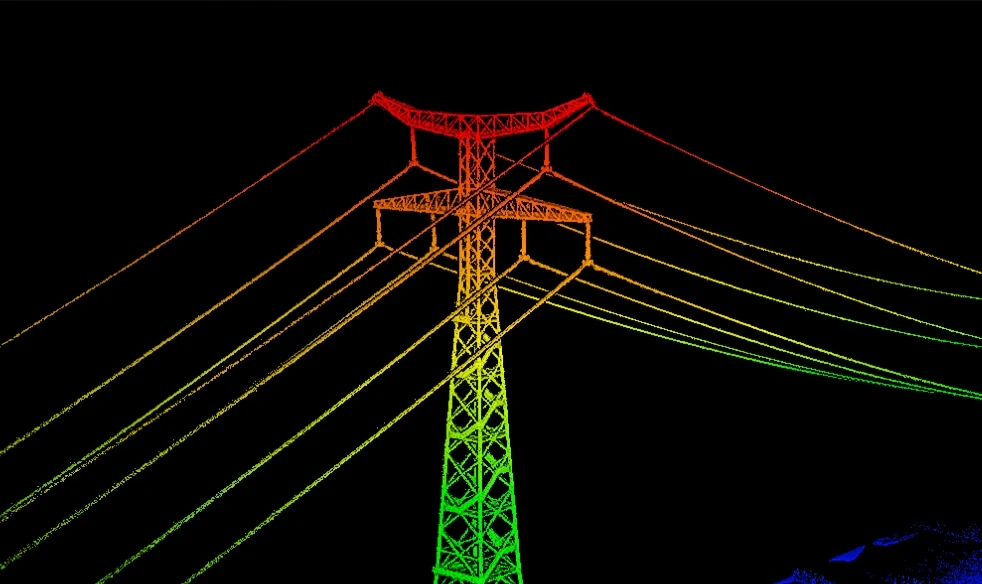
ภาพประชาสัมพันธ์ Point Cloud จากหน้า L3 ของร้าน ไม่ใช่ภาพเปรียบเทียบ 100MP/25MP หรือผลตรวจรับจากโครงการจริง
วางไฟล์และทดสอบส่งงานก่อนเก็บพื้นที่ใหญ่
ตกลงว่าจะส่งภาพต้นฉบับ DOM โมเดล หรือ Point Cloud อย่างใดบ้าง และใครเป็นผู้ตรวจ
ทำชุดข้อมูลนำร่องขนาดเล็กโดยบันทึกโหมดกล้อง ความสูง ความเร็วและการซ้อนภาพ
ประมวลผลด้วยเครื่องและเวอร์ชันที่จะใช้งานจริง ตรวจคุณภาพภาพพร้อมพิกัด
ลองส่งไฟล์ให้ผู้รับเปิด ตรวจการตั้งชื่อ โฟลเดอร์และเวลาที่ใช้สำรอง
ประมาณพื้นที่เก็บจากชุดทดลองของงาน ไม่ใช้ตัวเลขทั่วไปแทนไฟล์จริงทุกโครงการ
ขั้นตอนต้นฉบับมีความสำคัญ อ่าน การเก็บ CFexpress และโครงสร้างข้อมูล L3 และ การเตรียม Local PPK เพื่อให้ผู้ประมวลผลได้ข้อมูลครบ ส่วนการคำนวณใน DJI Terra ต้องตรวจไลเซนส์และเวอร์ชันตามฟังก์ชันที่ใช้จริง
ข้อมูลที่ควรแนบเมื่อขอใบเสนอราคา
ระบุชนิดพื้นที่ ขนาดงาน รายละเอียดที่ต้องเห็น ความถี่เก็บข้อมูล เกณฑ์พิกัดและเครื่องที่มีอยู่ แล้วขอรายการ Matrice 400, หัวต่อ L3, สื่อบันทึกและบริการที่ต้องใช้แยกกัน ความเหมาะสมของ 100MP หรือ 25MP ควรจบด้วยข้อมูลนำร่องที่ผู้รับเปิดได้ ไม่ใช่การเลือกราคาแพงกว่าเพราะชื่อโหมดดูละเอียดกว่า
แหล่งข้อมูลและวันที่ตรวจ
ข้อเท็จจริงตรวจวันที่ 23 ตุลาคม 2569 จาก เอกสาร DJI 1 · เอกสาร DJI 2 ส่วนขั้นตอนทดสอบและรายการเตรียมงานเป็นคำแนะนำของบรรณาธิการ ไม่ใช่ผลทดสอบหรือกรณีศึกษาของลูกค้า