ความสูงบินของ Zenmuse L3 ควรเริ่มจากเกณฑ์ตรวจรับงานและความสูงเหนือพื้นจริงตลอดแนวบิน ค่าจากการทดสอบ DJI ใช้ประกอบการเลือกแผนทดลองได้ ถ้าลูกค้ากำหนดความคลาดเคลื่อนแนวดิ่งและแนวราบคนละค่า ให้แยกเกณฑ์สองแนวตั้งแต่เริ่มวางแผน
อ่านค่า RMSE พร้อมเงื่อนไข
ความสูงบินในการทดสอบ DJI | RMSE แนวดิ่ง | RMSE แนวราบ |
|---|---|---|
120 เมตร | 3 ซม. | 4 ซม. |
150 เมตร | 3.5 ซม. | 5 ซม. |
300 เมตร | 5 ซม. | 7.5 ซม. |
DJI ระบุว่าใช้ Matrice 400 เชื่อมกับ D-RTK 3 ที่สอบเทียบตำแหน่ง ใช้ Area Route พร้อม Calibrate IMU, Linear scanning และจุดตรวจบนพื้นแข็งเปิดโล่ง แล้วประมวลผลใน DJI Terra โดยเปิด Optimize Point Cloud Accuracy ค่า RMSE รวมความคลาดเคลื่อนจากจุดตรวจชุดนั้นและให้น้ำหนักกับค่าคลาดมาก จึงควรเปิดดูทั้งค่า RMSE และจุดที่ผิดปกติ
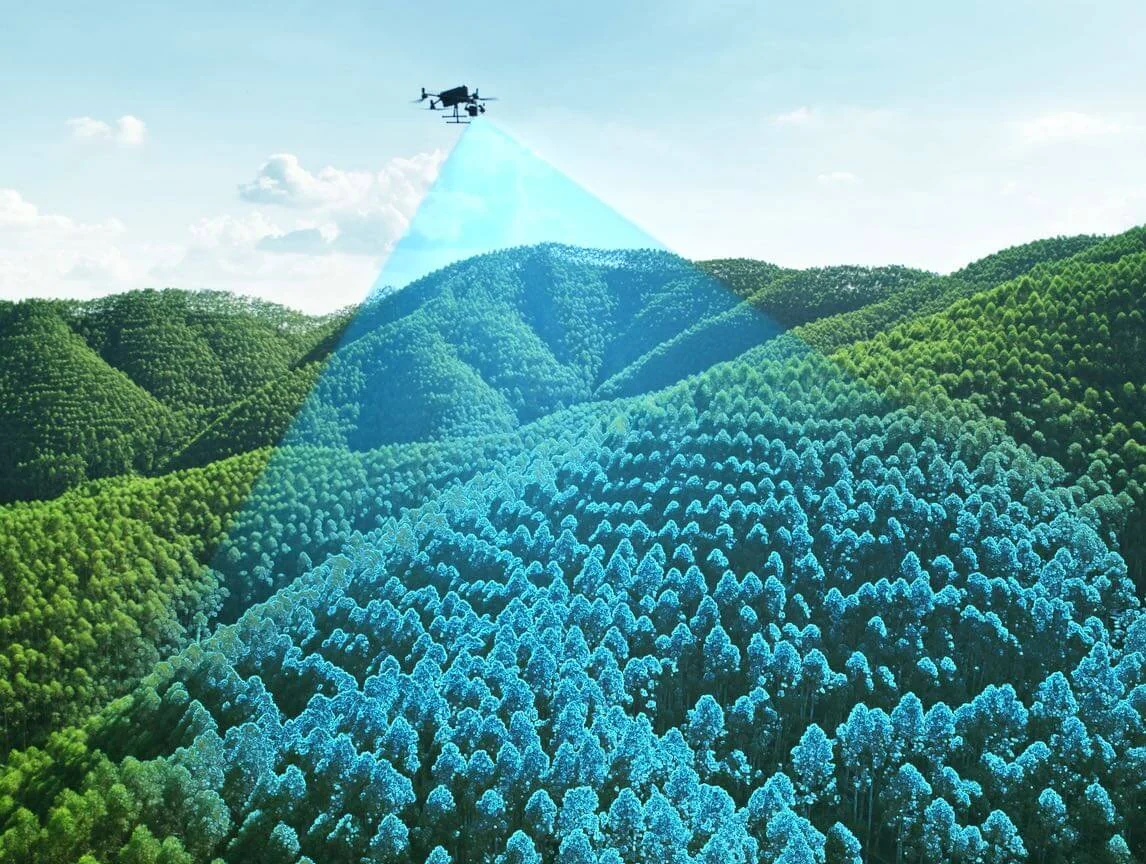
สื่อประกอบ Zenmuse L3 จาก DJI 13 Store แสดงแนวคิดการเก็บข้อมูลเหนือเรือนยอด
วางแปลงทดลองให้แทนพื้นที่จริง
แบ่งพื้นที่เป็นกลุ่มตามสภาพที่ส่งผลต่อการเก็บ เช่น พื้นแข็ง พืชหนาแน่น และไหล่เขาที่ระยะจากเครื่องถึงพื้นเปลี่ยน เลือกแปลงที่มีลักษณะยากพอจะเป็นตัวแทนของงาน ไม่ใช้เฉพาะแปลงโล่ง วางจุดตรวจอิสระที่ไม่ได้ใช้ปรับผลประมวลผลและตรวจระบบพิกัดกับ datum ระดับก่อนเทียบ
เริ่มจากความสูงที่อยู่ในเงื่อนไขพื้นที่และอากาศยาน แล้วทดลองดูทั้งความครบของจุดและค่าคลาด ถ้าบริเวณใต้พุ่มไม้ยังมีช่องว่าง ให้ทบทวนชนิดสแกนและ วิธีเลือก Pulse และ Returns ของ Zenmuse L3 ร่วมกับแผนแนวบิน เมื่อปรับ ให้เปลี่ยนทีละปัจจัยเพื่อรู้ว่าผลมาจากความสูงหรือการตั้งค่าที่เปลี่ยน
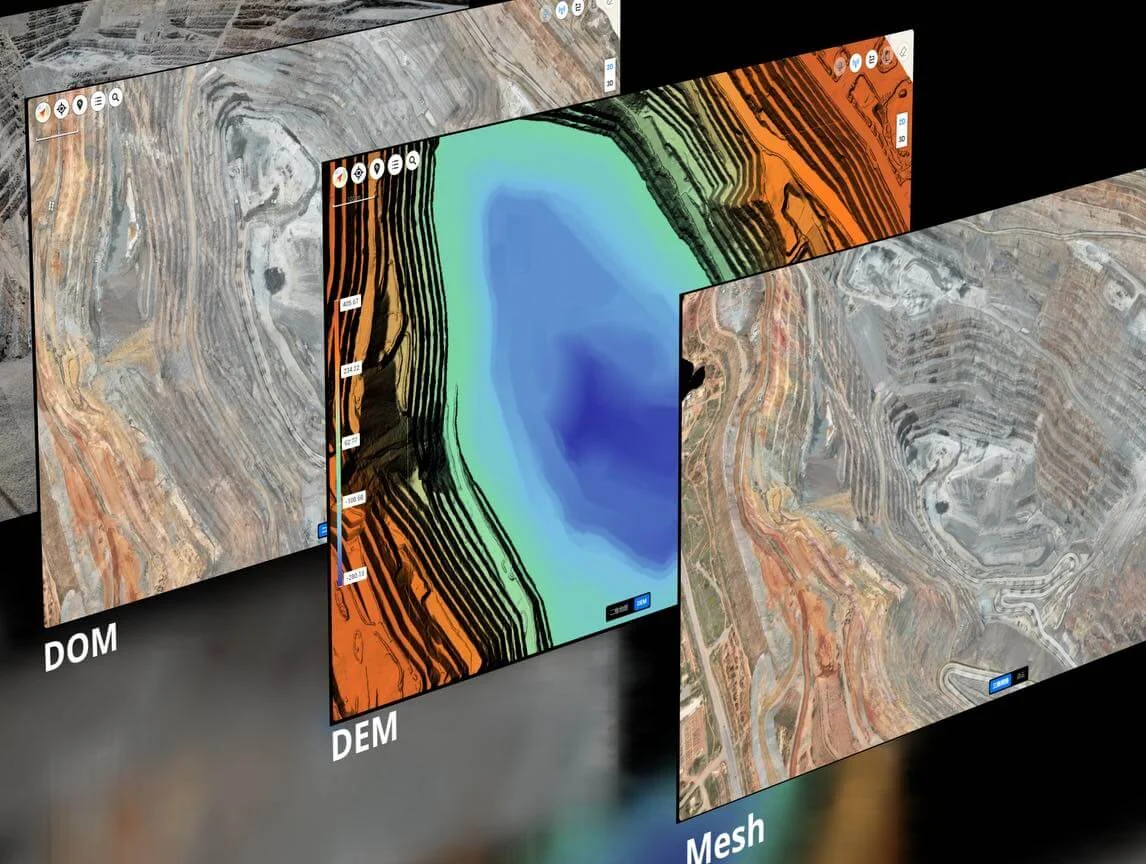
สื่อแนะนำรูปแบบผลส่งมอบจากหน้า Zenmuse L3 ของร้าน ใช้ประกอบการกำหนดสิ่งที่ต้องส่ง
ระบุหลักฐานตรวจรับในใบเสนอราคา
ส่งพื้นที่ ตัวอย่างภูมิประเทศ ระบบพิกัด เกณฑ์แนวดิ่ง/แนวราบ และชนิดผลส่งมอบ เช่น Point Cloud หรือ DEM ให้ทีมทราบ ระบุว่าต้องส่งผลแยกตามประเภทพื้นหรือส่งเฉพาะค่าเฉลี่ย และตกลงวิธีบันทึกจุดที่ขาดข้อมูลไว้ด้วย
วันที่ 7 พฤศจิกายน 2569 หน้า Zenmuse L3 ของร้าน เปิดให้ปรึกษาและขอใบเสนอราคา ดู แพลตฟอร์ม Matrice 400 กับ ขั้นตอนประมวลผล DJI Terra แล้วส่งเกณฑ์ตรวจรับพร้อมพื้นที่ตัวแทนเพื่อให้ทีมประเมินชุดและแผนเก็บข้อมูล