Zenmuse L2 มีสองรูปแบบสแกนคือ Repetitive และ Non-repetitive ตาม FAQ ของ DJI การเลือกควรเริ่มจากต้องการแผนที่พื้นผิวหรือรายละเอียดโครงสร้างแบบใด แล้วกำหนดจุดตรวจผลให้ตรงงาน จำนวน Returns และค่าความหนาแน่นยังเป็นคนละตัวเลือกที่ต้องวางร่วมกัน
สิ่งที่รูปแบบสแกนเปลี่ยน
ผู้ผลิตอธิบายว่า Repetitive ให้การสแกนสม่ำเสมอสำหรับงานทำแผนที่ความแม่นยำสูง ส่วน Non-repetitive ช่วยเก็บรายละเอียดโครงสร้างและเหมาะกับงานป่าและสายส่ง ตัวเลือกหลังยังต้องตรวจว่ามีจุดบนพื้นหรือโครงสร้างที่ต้องการเพียงพอในพื้นที่จริง
รายการตาม FAQ DJI | Repetitive | Non-repetitive |
|---|---|---|
FOV แนวนอน | 70° | 70° |
FOV แนวตั้ง | 3° | 75° |
งานที่ผู้ผลิตยกตัวอย่าง | งานสำรวจทำแผนที่ | งานป่าและตรวจสายส่ง รวมถึงโครงสร้าง |
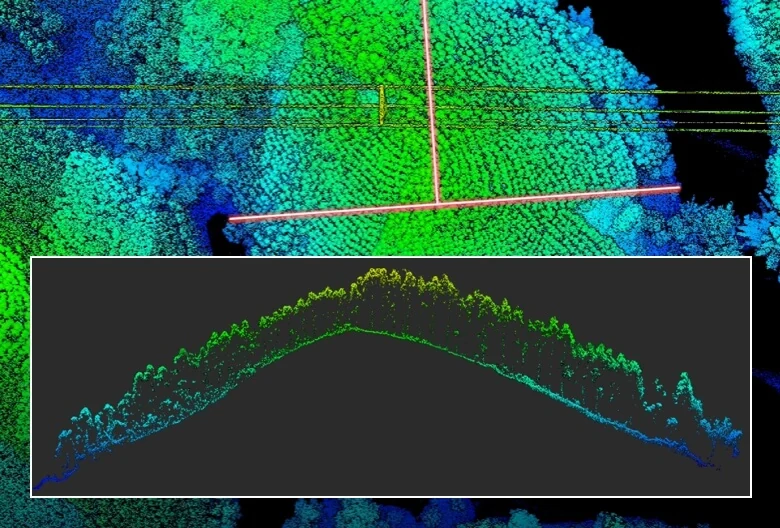
ภาพสื่อ L2 จากหน้าร้าน ใช้ประกอบการตรวจข้อมูล Point Cloud ไม่ใช่ผลเทียบโหมดที่ร้านทดสอบ
FOV แนวตั้งที่ต่างกันเป็นข้อมูลประกอบการวางเส้นทางและมุมกิมบอล อย่านำไปสรุปว่าทุกพื้นที่จะได้พื้นดินครบหรือรายละเอียดมากกว่าในทุกจุด ต้องตรวจสิ่งกีดขวาง ความสูงบินและเงื่อนไขงานร่วมกัน
รูปแบบสแกนต่างจากจำนวน Returns
Scanning Mode กำหนดรูปแบบการกวาดพื้นที่ ส่วน Returns เกี่ยวข้องกับการบันทึกผลสะท้อนจากพัลส์เมื่อพบวัตถุหลายชั้น อ่าน Single ถึง Penta Returns ของ Zenmuse L2 ก่อนกำหนดชุดทดสอบ ผู้ซื้อไม่ควรอนุมานว่าเปิด Returns มากที่สุดแล้วจะได้ผลดีที่สุดโดยไม่ประมวลผลตรวจจริง
สำหรับป่า ให้ระบุว่าต้องการพื้นดิน จุดเรือนยอด หรือรายละเอียดแนวลำต้น แล้วตรวจการจัดประเภทจุดและช่องว่างของข้อมูล ดู ข้อจำกัดการสำรวจป่าด้วย L2 ประกอบการวางพื้นที่ตัวอย่าง
ทดลองพื้นที่เดียวกันให้เทียบได้
เลือกแปลงทดสอบที่มีพื้นผิวหรือโครงสร้างแบบงานจริง ระบุค่าเส้นทาง ความสูง ความเร็ว มุมกิมบอลและ Returns ที่จะใช้ พร้อมเก็บบันทึกของแต่ละเที่ยว หากเปลี่ยนโหมดให้ตั้งชื่อไฟล์และแผนบินแยก เพื่ออธิบายที่มาความต่างได้หลังประมวลผล
สื่อ Zenmuse L2 จาก DJI 13 Store ให้ยืนยันแพลตฟอร์มและอุปกรณ์ตามชุดที่เสนอ
เปิดผลใน DJI Terra และตรวจพื้นที่สำคัญ เช่น ขอบโครงสร้าง แนวเปลี่ยนระดับ หรือพื้นใต้เรือนยอด เทียบกับจุดตรวจและเกณฑ์ที่ตกลงกัน ลำดับงานนี้เป็นข้อเสนอของบรรณาธิการ ค่าทดลองต้องมาจากชุดบินและพื้นที่จริงของคุณ
ไม่ใช้ค่าความแม่นยำในสเปกแทนผลตรวจรับ
เงื่อนไขความแม่นยำของ DJI มีทั้งแพลตฟอร์ม แผนบิน สถานะ RTK และการประมวลผล การเลือก Repetitive เพียงรายการเดียวยังไม่ยืนยันว่าผลโครงการผ่านเกณฑ์ อ่าน การตรวจ Point Cloud หลังบิน L2 แล้วกำหนดหลักฐานที่ต้องเก็บก่อนออกจากพื้นที่
ขอราคาตามข้อมูลส่งมอบ
ตรวจวันที่ 8 พฤศจิกายน 2569 หน้า Zenmuse L2 ของร้าน มีช่องทางปรึกษาและขอใบเสนอราคา ให้ยืนยันแพลตฟอร์มที่ใช้ หัวต่อ ซอฟต์แวร์และรายการฝึกอบรมตามชุดจริง บทความนี้ไม่ได้ใช้ราคาเริ่มต้นเป็นรายการครบทั้งระบบ
ส่งรูปพื้นที่ ตัวอย่างงานส่งมอบและจุดที่ต้องตรวจให้ ทีม Enterprise ขอสาธิตและจัดชุด Zenmuse L2 โดยขอดูผลจากโหมดที่เลือกจนถึงไฟล์ส่ง ไม่จบเพียงการแสดง Point Cloud ระหว่างบิน
แหล่งข้อมูล
FAQ ทางการ Zenmuse L2 หัวข้อ Scanning Modes และ FOV
ตรวจข้อมูลวันที่ 8 พฤศจิกายน 2569 ราคา สถานะและรายการอุปกรณ์อ้างอิงหน้าร้านในรอบนี้ ให้ยืนยันชุดที่สั่งกับร้านอีกครั้ง แนวทางทดลองเป็นคำแนะนำของบรรณาธิการ ส่วนความสามารถและข้อจำกัดอ้างอิงเอกสาร DJI ที่ระบุ