Zenmuse L2 กล้อง RGB ไม่ได้มีไว้เพียงทำให้ Point Cloud ดูมีสี FAQ DJI ระบุว่าภาพใช้สร้างโมเดล RGB ได้ด้วย แต่การมีทั้ง RGB กับ LiDAR ไม่ได้ทำให้ผลลัพธ์สองประเภทใช้แทนกันได้ทุกโจทย์ ควรตกลงว่าต้องการภาพ แผนที่ โมเดลหรือข้อมูลเลเซอร์ก่อนเริ่มงาน
หน้า Zenmuse L2 และช่องทางขอราคาจาก DJI 13 Store ตรวจ 27 ตุลาคม 2569 แสดงระบบ LiDAR, IMU และ RGB 4/3 CMOS ร่วมกับ Terra ให้ระบุแพลตฟอร์มที่มีอยู่และงานส่งมอบก่อนขอราคา พร้อมยืนยันอุปกรณ์ ซอฟต์แวร์และกำหนดส่งตามข้อเสนอ
แยกข้อมูลแต่ละแบบก่อนใช้คำว่าโมเดล
สิ่งที่ต้องการ | ข้อมูลที่เกี่ยวข้อง | สิ่งที่ต้องตรวจ |
|---|---|---|
Point Cloud เติมสี | ข้อมูล LiDAR และภาพ RGB | เรขาคณิตกับสีเป็นคนละส่วนที่ต้องตรวจร่วมกัน |
โมเดล RGB 2D | ภาพถ่ายตามงานที่รองรับ | แผนถ่าย คุณภาพภาพและการประมวลผล |
โมเดล RGB 2D/3D โดยไม่เก็บ Point Cloud | ภาพจากกล้อง RGB | ไม่เรียกผลจากภาพว่าเป็นข้อมูลเลเซอร์ |
พรีวิวระหว่างเก็บ | Sparse Real-time Point Cloud | ใช้ดูความครอบคลุมเบื้องต้น ไม่แทนผลละเอียดสุดท้าย |
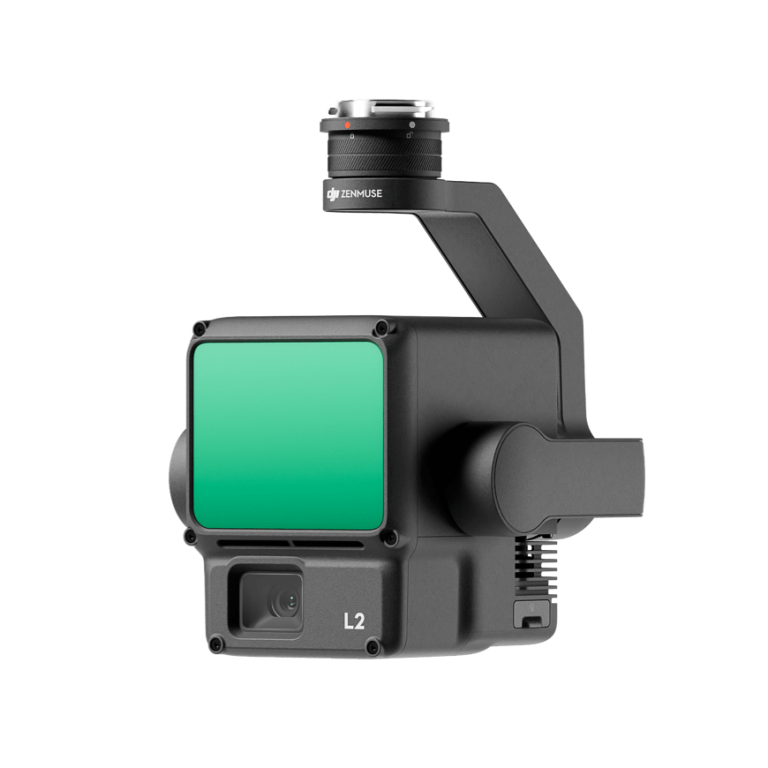
ภาพ Zenmuse L2 จากเว็บไซต์ร้าน แสดงโมดูล LiDAR กับกล้อง RGB ไม่ใช่ผลวัดความแม่นยำ
RGB ช่วยอะไรในระหว่างเก็บข้อมูล
DJI ระบุเมื่อเก็บ Point Cloud กล้อง RGB ให้ข้อมูลสีแบบเรียลไทม์และภาพใช้สร้างโมเดล 2D RGB ได้ เมื่อไม่ต้องเก็บ Point Cloud กล้องยังใช้ภาพนิ่ง วิดีโอและเก็บภาพสร้างโมเดล 2D/3D RGB ได้ตามระบบที่รองรับ จึงควรตั้งเป้าหมายการเก็บก่อนออกไซต์ แทนการคาดว่าจะสร้างผลทุกแบบได้จากข้อมูลใดก็ได้
สีของพรีวิวไม่ได้เป็นชนิดข้อมูลใหม่
Pilot 2 แสดง Point Cloud ระหว่างเก็บด้วย Sparse Resolution และมีโหมดสี Reflectivity, Height, Distance และ RGB ตาม FAQ สีในโหมด Height หรือ Reflectivity เป็นการแสดงค่าของข้อมูล ไม่ใช่ภาพ Thermal หรือการวัดอุณหภูมิ ส่วน RGB เป็นบริบทของภาพสี ไม่ได้พิสูจน์คุณภาพเรขาคณิตด้วยตัวมันเอง
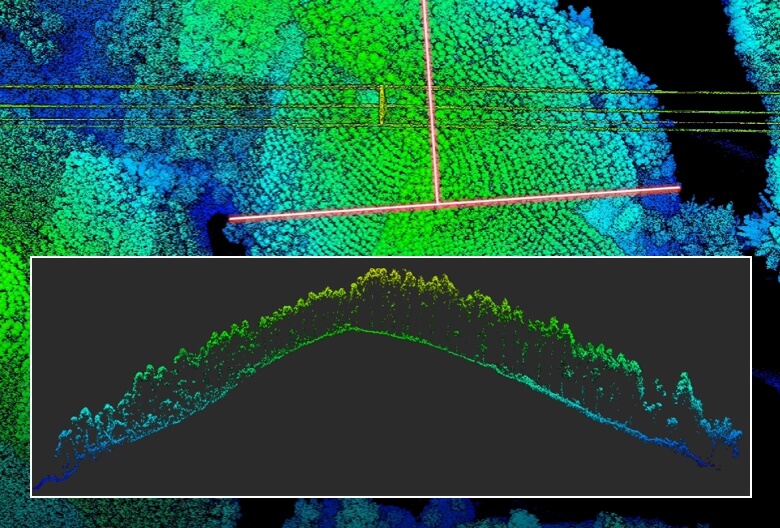
สื่อ Point Cloud จากหน้า L2 ของร้าน ใช้ประกอบความเข้าใจ ไม่ใช่ผลประมวลผลโครงการลูกค้า
วางรายการตรวจให้แยกภาพกับเลเซอร์
ให้ผู้รับระบุผลลัพธ์และสิ่งที่ใช้ตัดสินงาน เช่นรายละเอียดภาพ ตำแหน่งหรือพื้นผิว
กำหนดว่าจะเก็บ LiDAR, RGB หรือทั้งสอง และรักษาต้นฉบับของแต่ละส่วน
ระหว่างบินตรวจภาพที่ใช้ได้และพื้นที่ครอบคลุม ไม่ดูเพียงพรีวิวที่มีสีครบ
ประมวลผลตามชนิดงานและเปิดไฟล์ปลายทางตรวจจริง
ส่งบันทึกชนิดข้อมูล เวอร์ชัน ค่าตั้งและส่วนที่ยังต้องตรวจเพิ่ม
เมื่อไรต้องพิจารณางานเก็บใหม่
หากภาพไม่เห็นรายละเอียดที่ผู้รับต้องใช้ หรือข้อมูลเลเซอร์ไม่ครอบคลุมส่วนสำคัญ การเปลี่ยนโหมดสีพรีวิวไม่ใช่วิธีสร้างข้อมูลที่หาย อ่าน รายการตรวจ Point Cloud หลังบินของ L2 และ ไฟล์ส่งมอบของ Zenmuse L2 เพื่อแยกการเก็บกับการส่งผลลัพธ์
เตรียมตัวอย่างไฟล์และเกณฑ์รับงาน แล้ว ปรึกษาทีม DJI 13 Store เพื่อจัดชุด L2 และการประมวลผล ไม่เลือกจากภาพโมเดลสวยเพียงภาพเดียว หรือสรุปว่ากล้อง RGB ทำให้ทุกภารกิจได้ความแม่นยำตามตัวเลขห้องทดลอง
แหล่งข้อมูลและวันที่ตรวจ
ตรวจข้อมูลวันที่ 27 ตุลาคม 2569 จาก เอกสาร DJI 1 ราคา สถานะสินค้าและบริการตรวจจากหน้าร้านที่ลิงก์ไว้ คำแนะนำเตรียมงานเป็นข้อเสนอของบรรณาธิการ ไม่ใช่ผลทดสอบหรือกรณีศึกษาลูกค้า