D-RTK 3 ในโหมด Rover ต้องใส่ความสูงเสาและทำ Tilt Compensation ตามขั้นตอนในแอป หากค่าตั้งต้นหรือการสอบเทียบไม่ตรงกับชุดที่ถืออยู่ จุดควบคุมที่นำไปใช้ต่ออาจมีปัญหา แม้หน้าจอจะรับสัญญาณได้แล้วก็ตาม
ดู D-RTK 3 Multifunctional Station และอุปกรณ์เสา/ขาตั้ง ที่ร้านเปิดให้ขอใบเสนอราคา หากยังเลือกโหมดไม่แน่ใจ อ่าน ความต่างของ Base, Rover และ Relay ก่อน เพราะบทความนี้เน้นการเตรียมเก็บจุดใน Rover ไม่ใช่การตั้งสถานีฐาน
วัด Pole Height ให้ตรงวิธีของอุปกรณ์
DJI ให้ใส่ความสูงเสาตามขั้นตอนในแอป สำหรับเสาจากผู้ผลิตอื่น FAQ อธิบายการวัดจากปลายเสาด้านล่างถึงรอยต่อของน็อต โดยไม่รวมเกลียวที่สอดเข้าไป ควรอ่านคำอธิบายและภาพในคู่มือตรงรุ่นประกอบ อย่าใช้ความยาวที่พิมพ์บนเสาโดยยังไม่ตรวจจุดอ้างอิง
ภาพจากหน้า D-RTK 3 ของ DJI 13 Store ใช้แสดงอุปกรณ์ ไม่ใช่ภาพระบุจุดวัดความสูงเสาหรือผลสอบเทียบ
ก่อนเก็บจุด | สิ่งที่ต้องตรวจ | บันทึกไว้เพื่ออะไร |
|---|---|---|
ตั้งเสา | ระยะตามจุดอ้างอิงและค่าที่ใส่ในแอปตรงกัน | ตรวจย้อนกลับเมื่อใช้เสาต่างชุด |
เปิด Tilt Compensation | ทำขั้นตอน shaking และ inertial calibration ที่แอประบุ | ยืนยันว่าพร้อมใช้งานก่อนเริ่มวัด |
เชื่อมแหล่งแก้พิกัด | เครือข่ายและพารามิเตอร์บริการที่ได้รับอนุญาต | แยกปัญหาการเชื่อมต่อจากการวางเสา |
ตั้งชื่อจุด | ชื่อไม่ซ้ำ ตำแหน่งและหน้าที่ของจุดชัดเจน | ผูกพิกัดกลับเข้ารูปและบันทึกหน้างาน |
Tilt Compensation ไม่ใช่เหตุผลให้ละเลยท่าถือ
ผู้ผลิตใช้ IMU ในการชดเชยความเอียง และกำหนดการสอบเทียบผ่าน DJI Enterprise app ความเอียง การสั่นแรง หรือการหมุนเร็วมีผลต่อการวัด จึงควรทำตามสัญญาณในแอปและเกณฑ์ของโครงการ ไม่รับรองค่าความแม่นยำเดียวกันทุกมุมหรือทุกสภาพสัญญาณ
ใช้บันทึกหนึ่งใบต่อหนึ่งชุดสำรวจ
จดรุ่นสถานี เสาที่ใช้ ความสูงที่วัด และค่าที่ใส่ในแอป
บันทึกผู้เก็บ วันเวลา และสถานะการเชื่อมต่อก่อนเริ่มแต่ละช่วง
เก็บรูปจุดและชื่อที่สัมพันธ์กับไฟล์ส่งออก โดยไม่ใช้ชื่อจุดซ้ำ
เมื่อเปลี่ยนเสา เปลี่ยนการติดตั้ง หรือแอปแจ้งให้สอบเทียบ ให้ตรวจขั้นตอนใหม่
ตรวจจุดซ้ำหรือจุดอ้างอิงตามแผนควบคุมคุณภาพของงาน และแยกจุดตรวจจากจุดที่ใช้ปรับผล
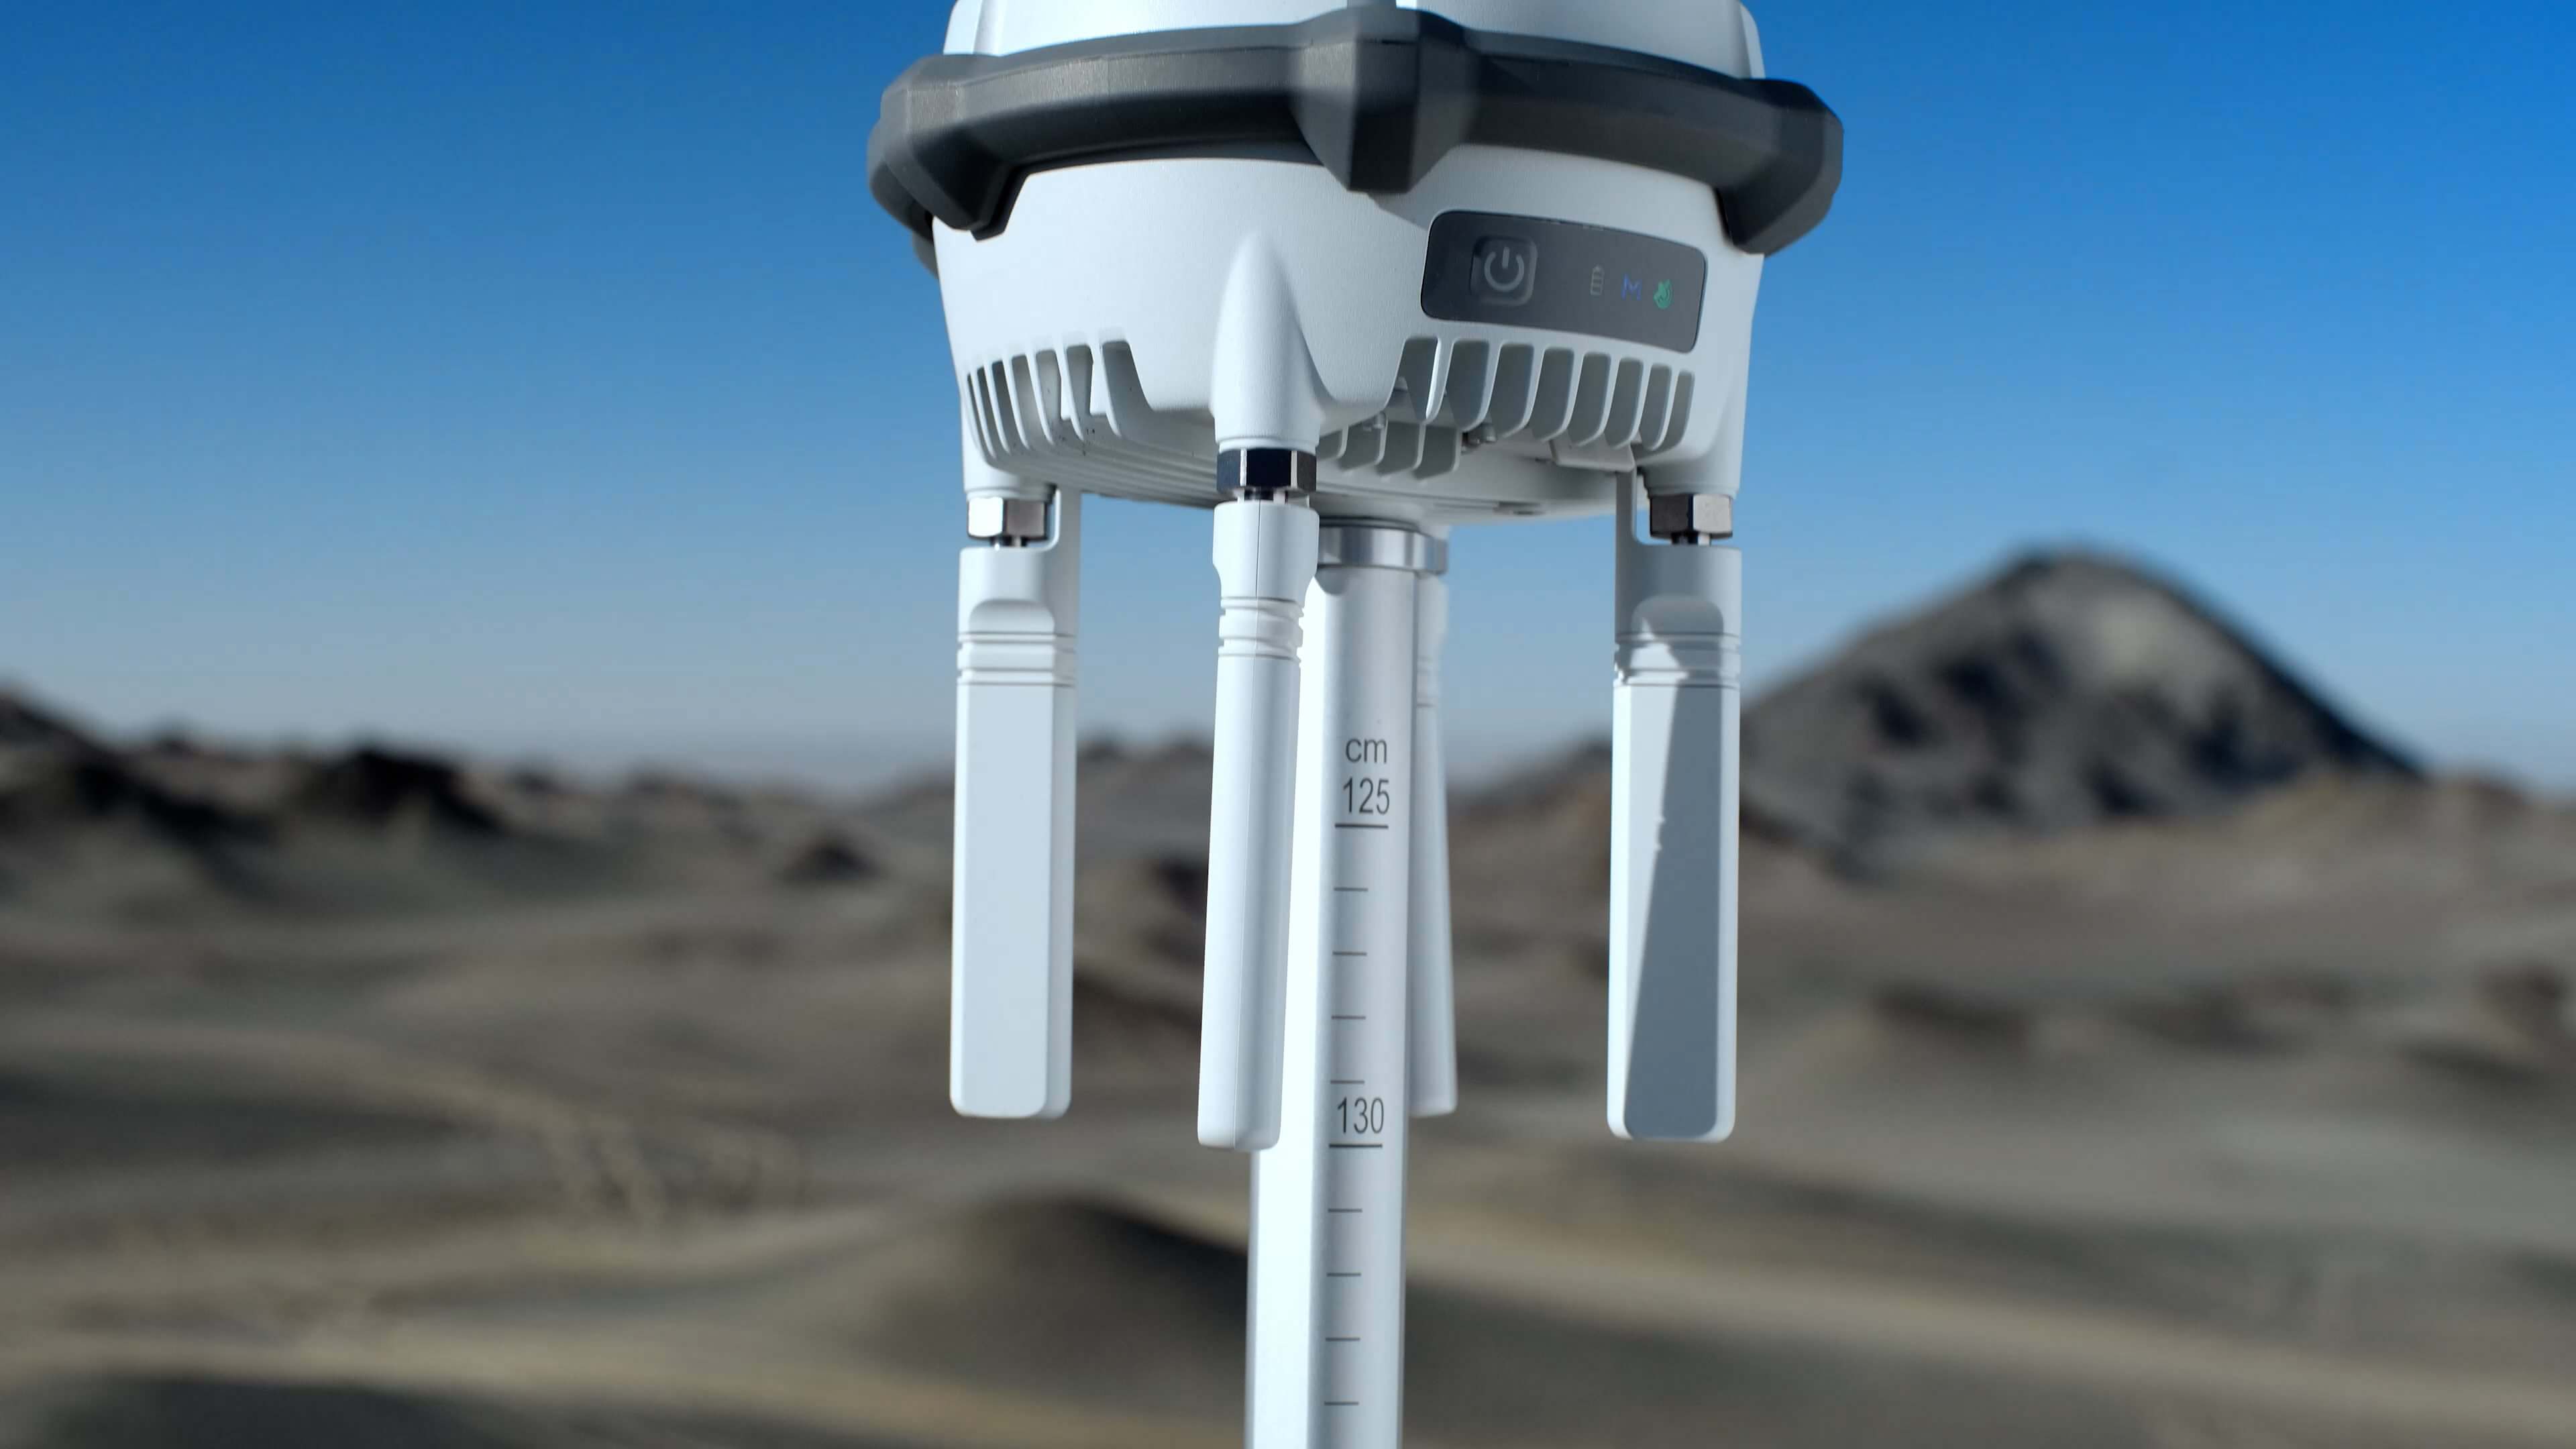
ภาพจากเว็บร้าน ใช้ระบุรุ่นอุปกรณ์ ไม่ใช่ผลวัดภาคสนามหรือหลักฐานความแม่นยำ
ส่งออกไฟล์ให้ตรงผู้รับงาน
FAQ ระบุการส่งออกผ่าน Mission Library และ Export โดย JSON ใช้ร่วมกับ DJI Terra และมี CSV สำหรับผลจุด ก่อนส่งงานให้เปิดไฟล์ ตรวจชื่อจุด ระบบพิกัด หน่วย และข้อมูลที่ผู้ประมวลผลต้องการ การมีนามสกุลไฟล์ถูกต้องยังไม่ยืนยันว่าความสูงเสาหรือจุดอ้างอิงตั้งไว้ถูกต้อง
ตกลงรูปแบบส่งมอบกับทีม ประมวลผลใน DJI Terra ตั้งแต่ก่อนออกสำรวจ และ ขอใบเสนอราคา D-RTK 3 พร้อมเสาและการสาธิต Rover โดยใช้รายการตรวจข้างต้นเป็นเกณฑ์ฝึกใช้งาน เพื่อให้ทีมทำขั้นตอนเดิมซ้ำได้
แหล่งข้อมูลและวันที่ตรวจสอบ
ตรวจข้อมูลวันที่ 18 ตุลาคม 2569 ราคา สถานะสินค้า และรายการในชุดให้ยืนยันจากหน้าร้านอีกครั้งก่อนซื้อ รายการจัดงานและเกณฑ์ทดลองเป็นข้อเสนอของกองบรรณาธิการ ภาพประชาสัมพันธ์ไม่ใช่ผลทดสอบหรือเคสลูกค้าของร้าน